Xsens 遥操作
先完成 环境配置,包括 GMR、Xsens 环境和按键同步。本页依据《Roban HEFT全身遥操部署手册》整理实时遥操流程。
1. 连接与校准
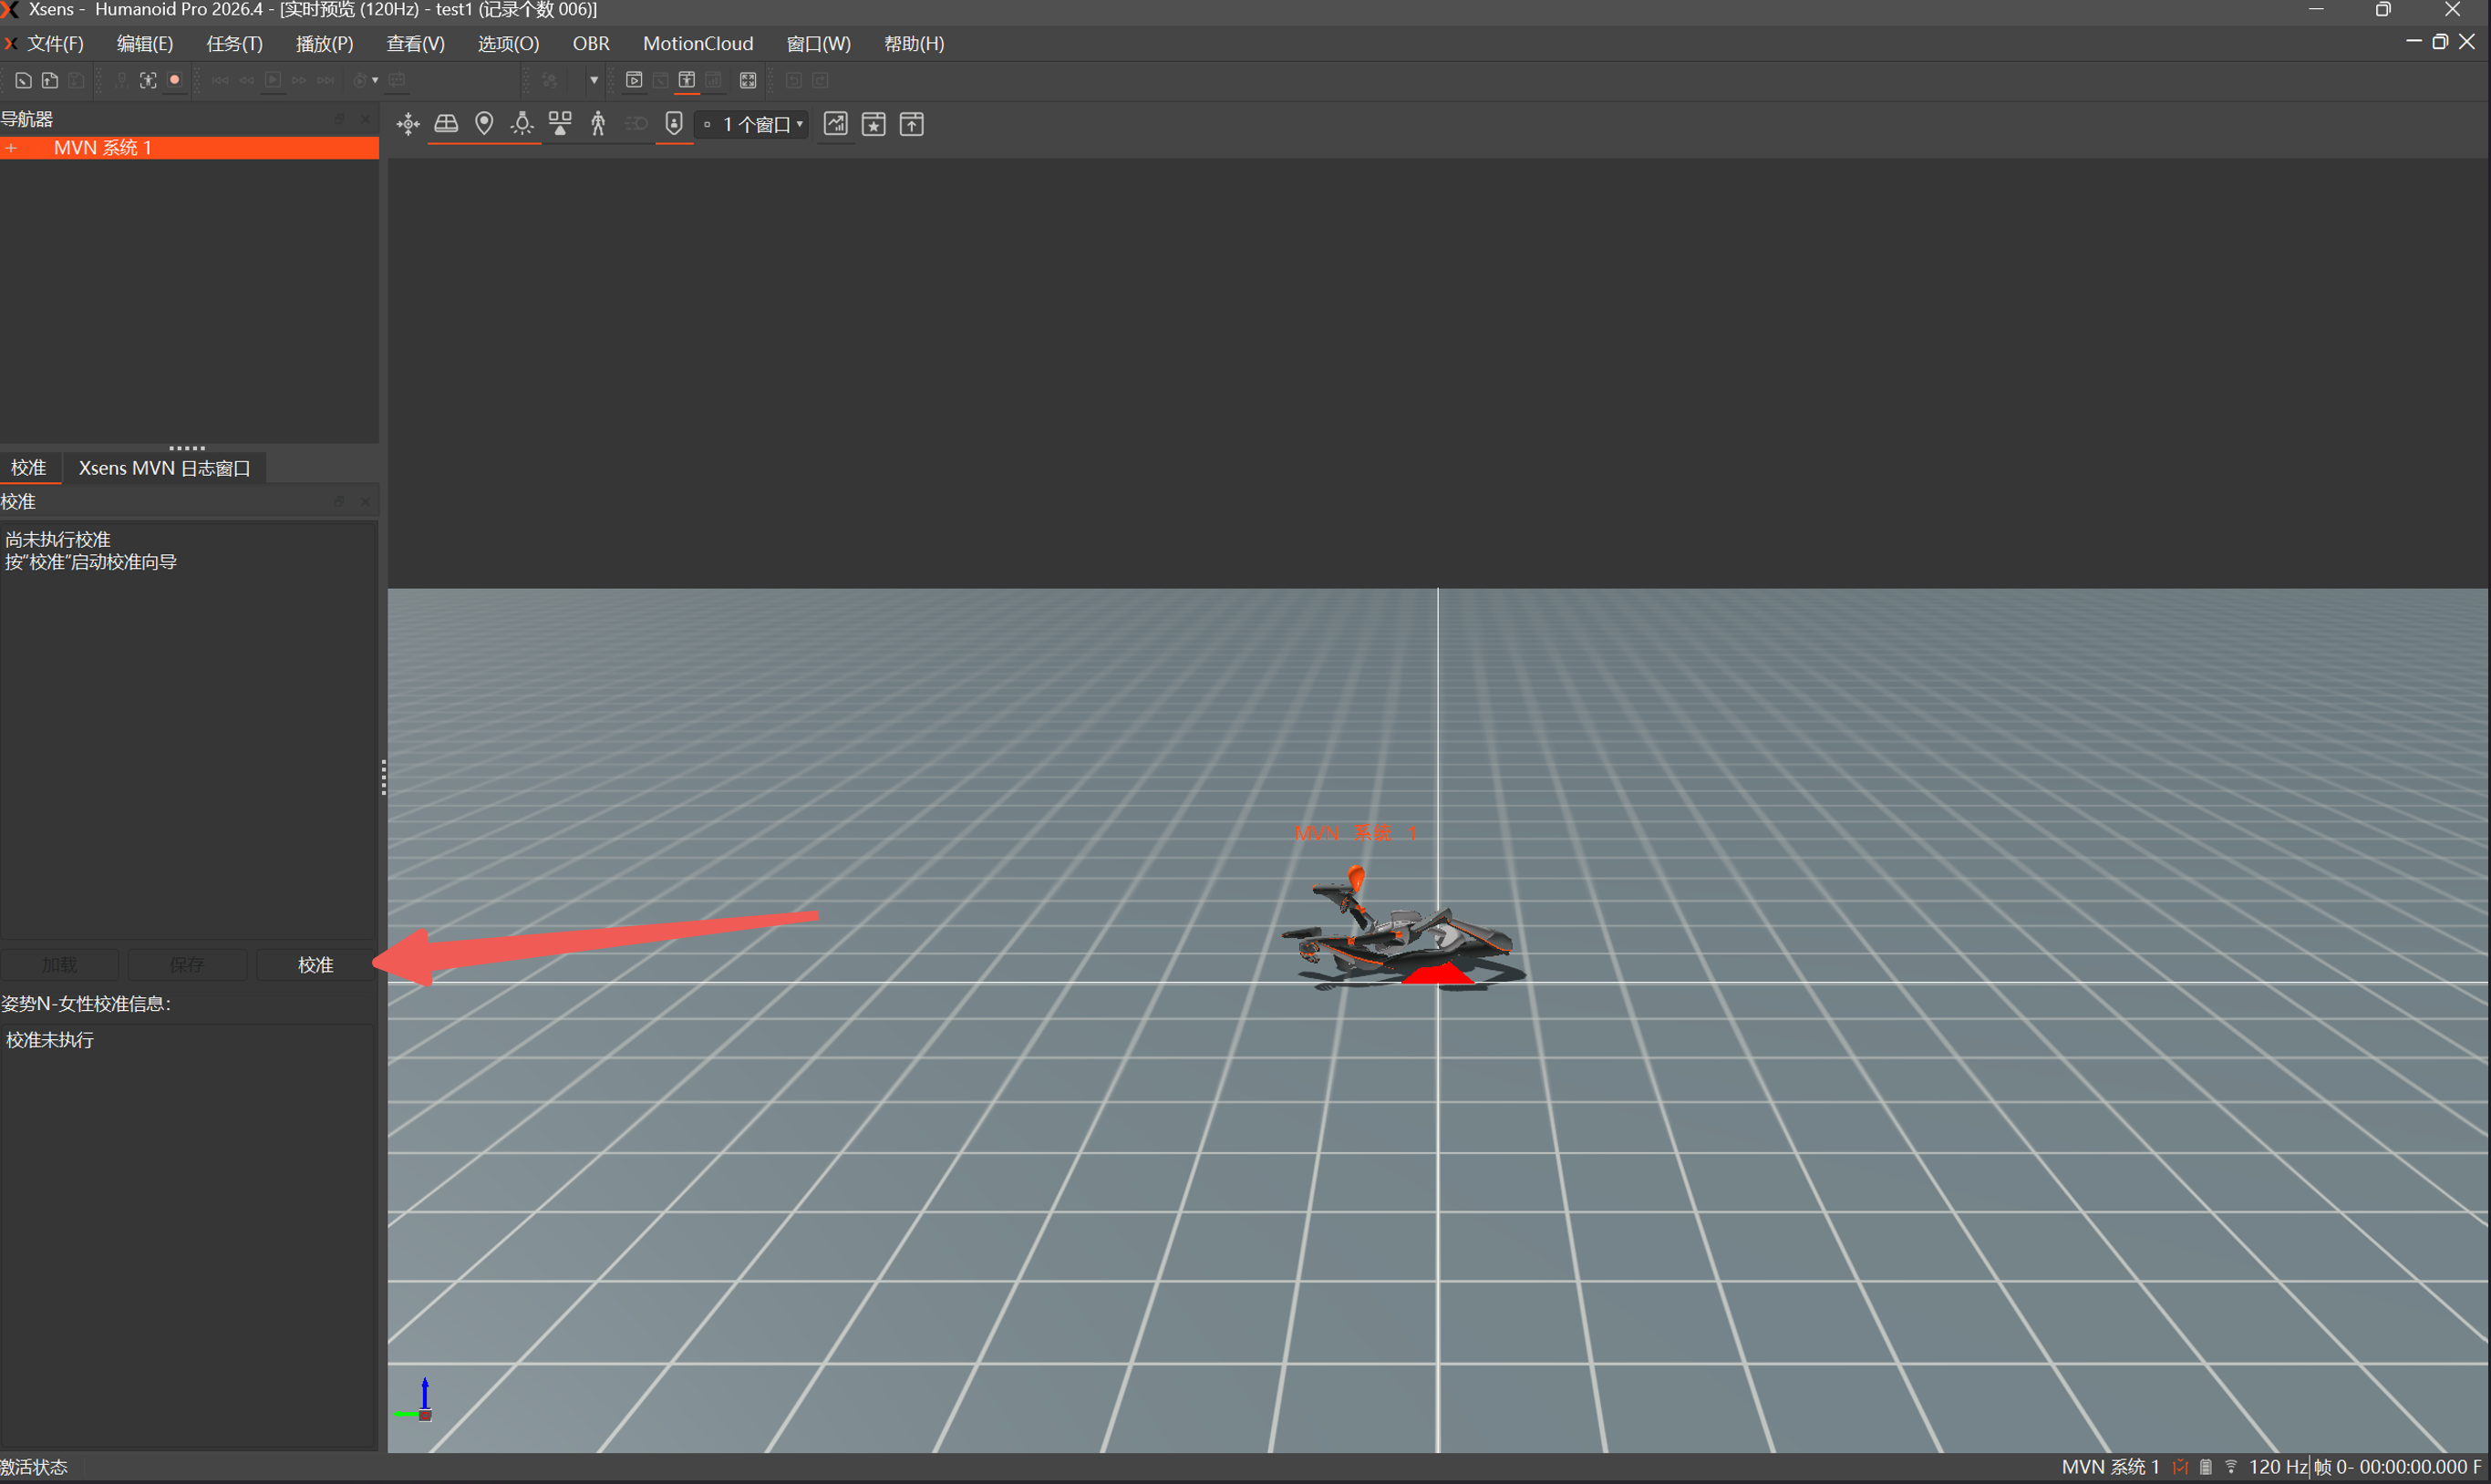
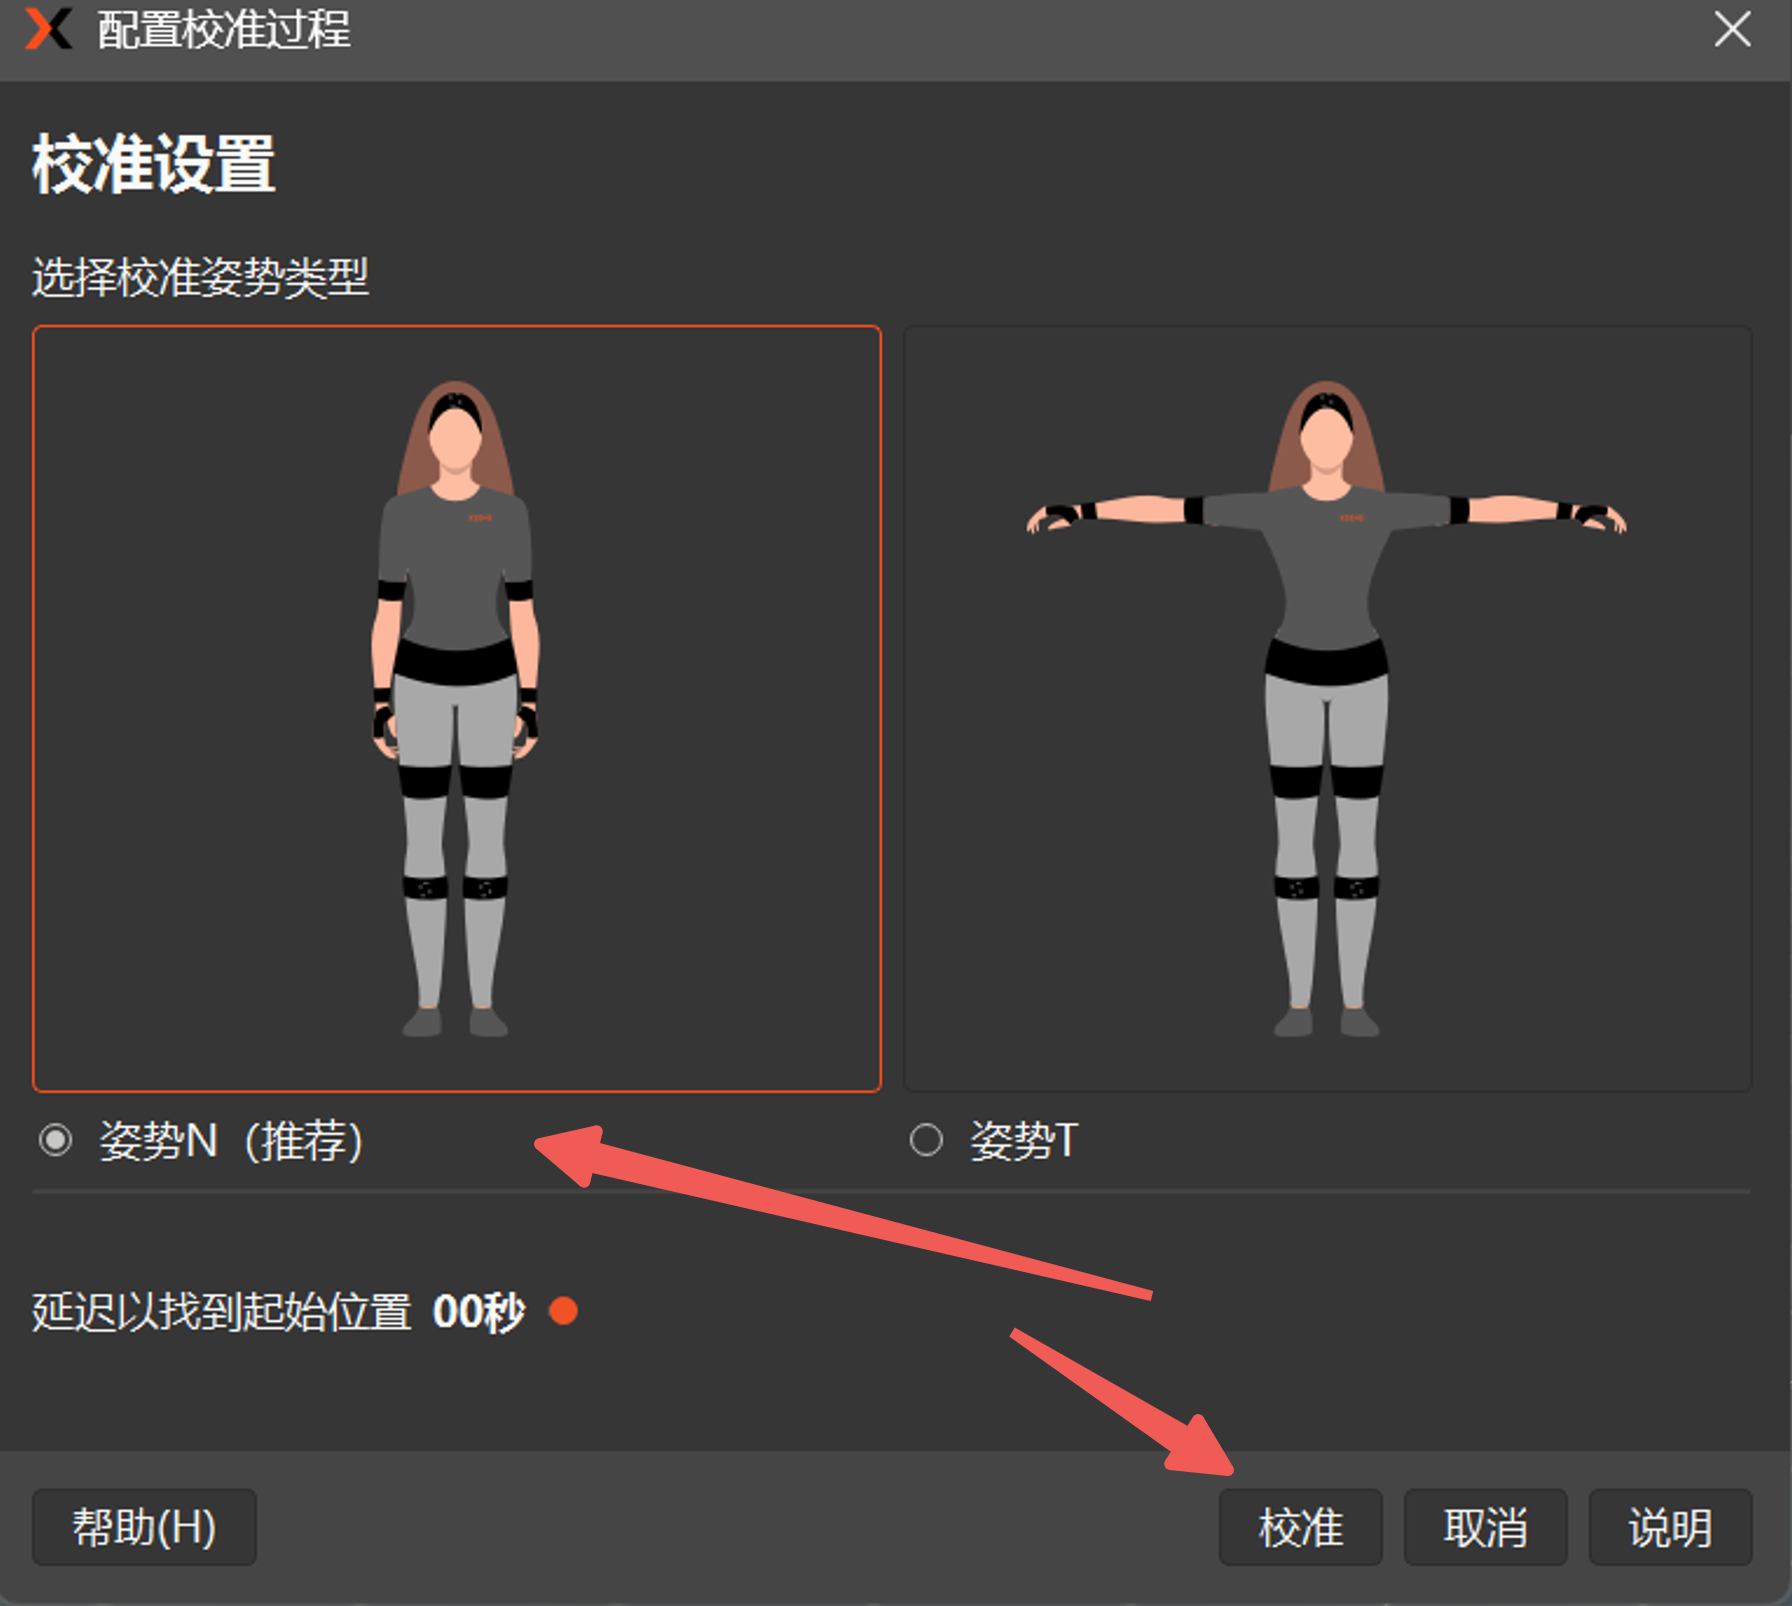
手册列出有线网络、自组网、Wi-Fi 网络三种连接方案,按现场设备选择。穿戴好动捕服后,按腰部 hub 开关开机,打开上位机软件;确认设备连接、指示点全部变绿,准确填写身高和脚长(考虑鞋子)。
- 演员自然站立,双脚自然分开,不要并拢。
- 听到「行走」提示后,向前自然走约 5~6 步,转身 180°,再走约 5~6 步,回到相同站姿等待完成。
- 全程目视前方、不要刻意僵硬;校准质量较差时重新校准。
查看校准界面(手册原图)
2. 准备本次遥操的 BVH
在上位机录制一段数据,结束录制并保存,再导出 BVH。每次重新标定后,都必须重新录包并导出新的 BVH,不能沿用旧标定文件。
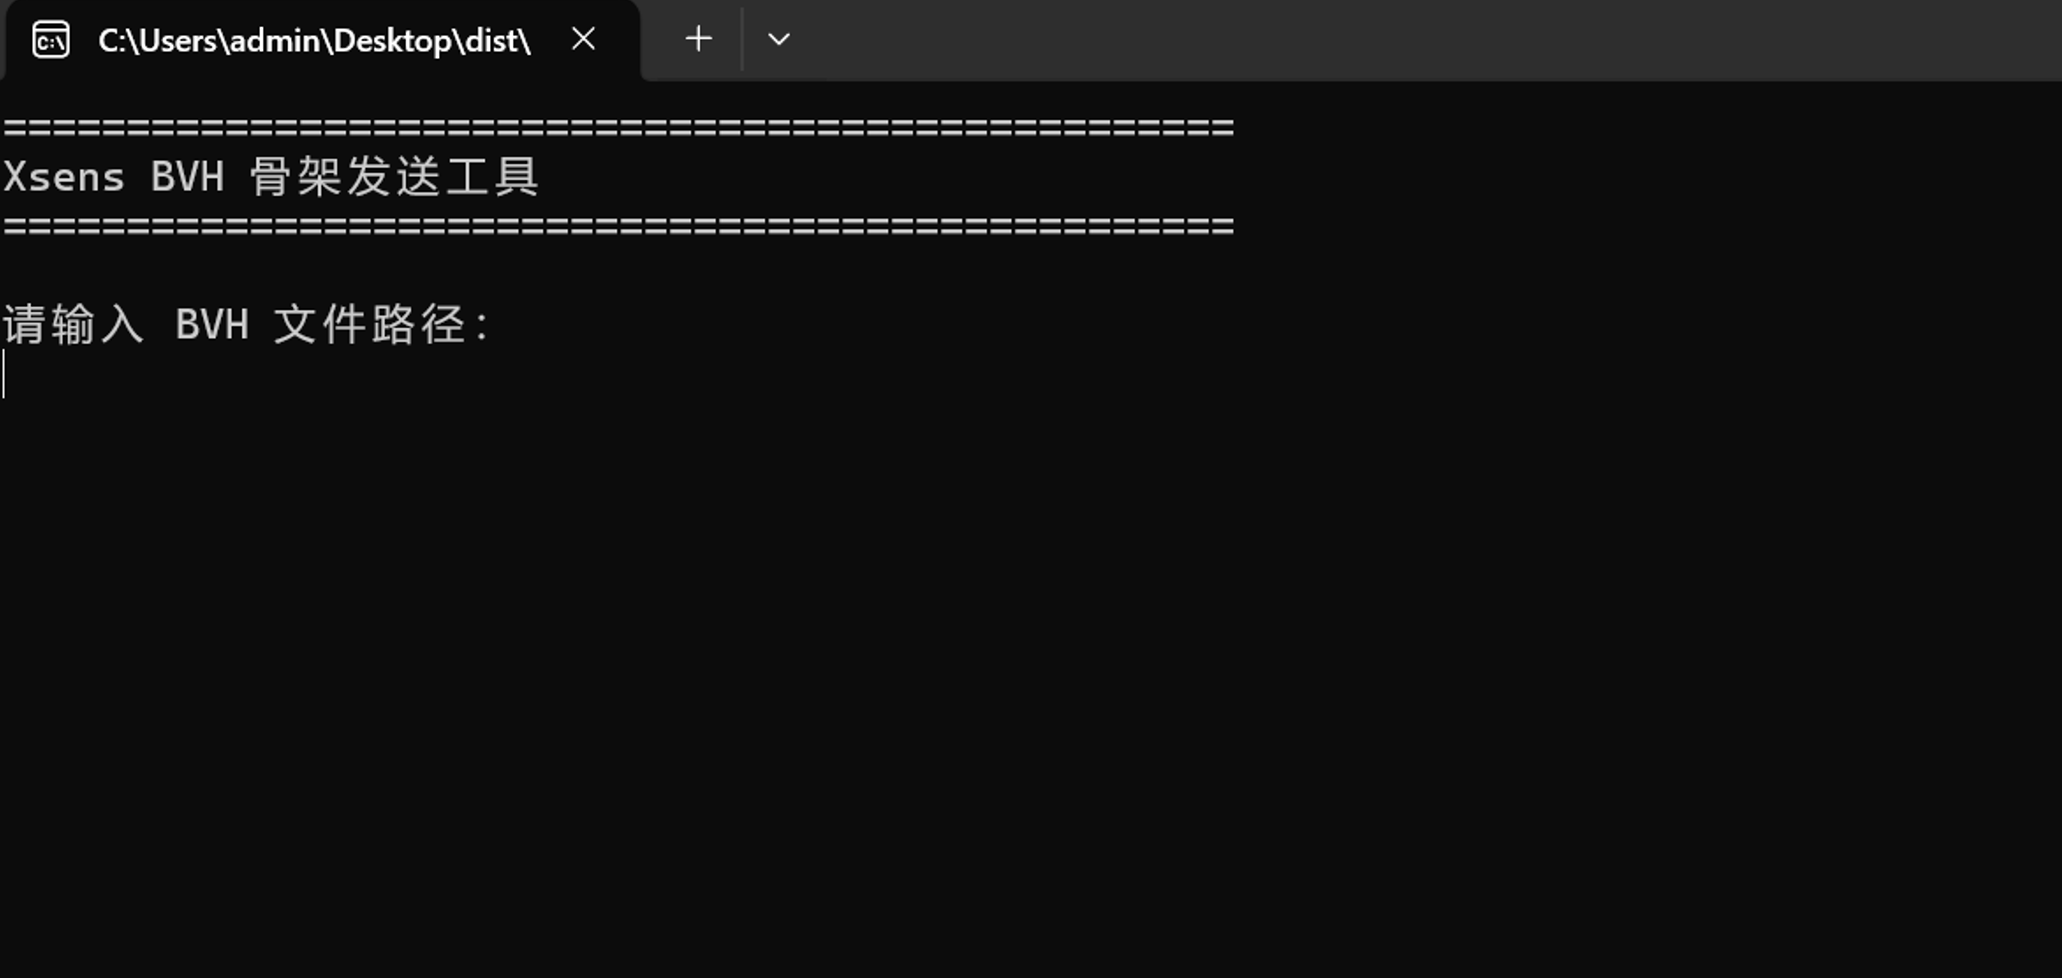
发送时使用手册配套的 BVH文件解析.exe:输入或拖入 BVH 路径,回车后填写机器人下位机 IP。解析工具需从飞书原手册附件或交付包获取,本站不镜像分发可执行程序。
查看 BVH 发送工具界面(手册原图)
3. 启动、推流与遥操
- 先关闭 Xsens 推流,确认校准完成,演员保持起始姿态。
- 在仓库根目录启动机器人端程序:
bash src/leju_launch/scripts/launch_xsens_real.sh
- 机器人站起后,按游戏手柄
START切到 AMP 控制器。 - 按上一节方式发送本次 BVH。在上位机「文件」或「选项」中打开网络流设置,仅勾选**「位置 + 方向(四个一组)」**,填写并勾选机器人 IP,网络流端口设为
9763,开启推流。 - 按游戏手柄
B开始遥操;结束后关闭 Xsens 推流。
推流后的动作约束
开始推流后,演员不要随意动作。机器人切换到遥操模式时可能因姿态差异失控,须保持起始姿态并按上述顺序切换。
查看实时推流界面(手册原图)
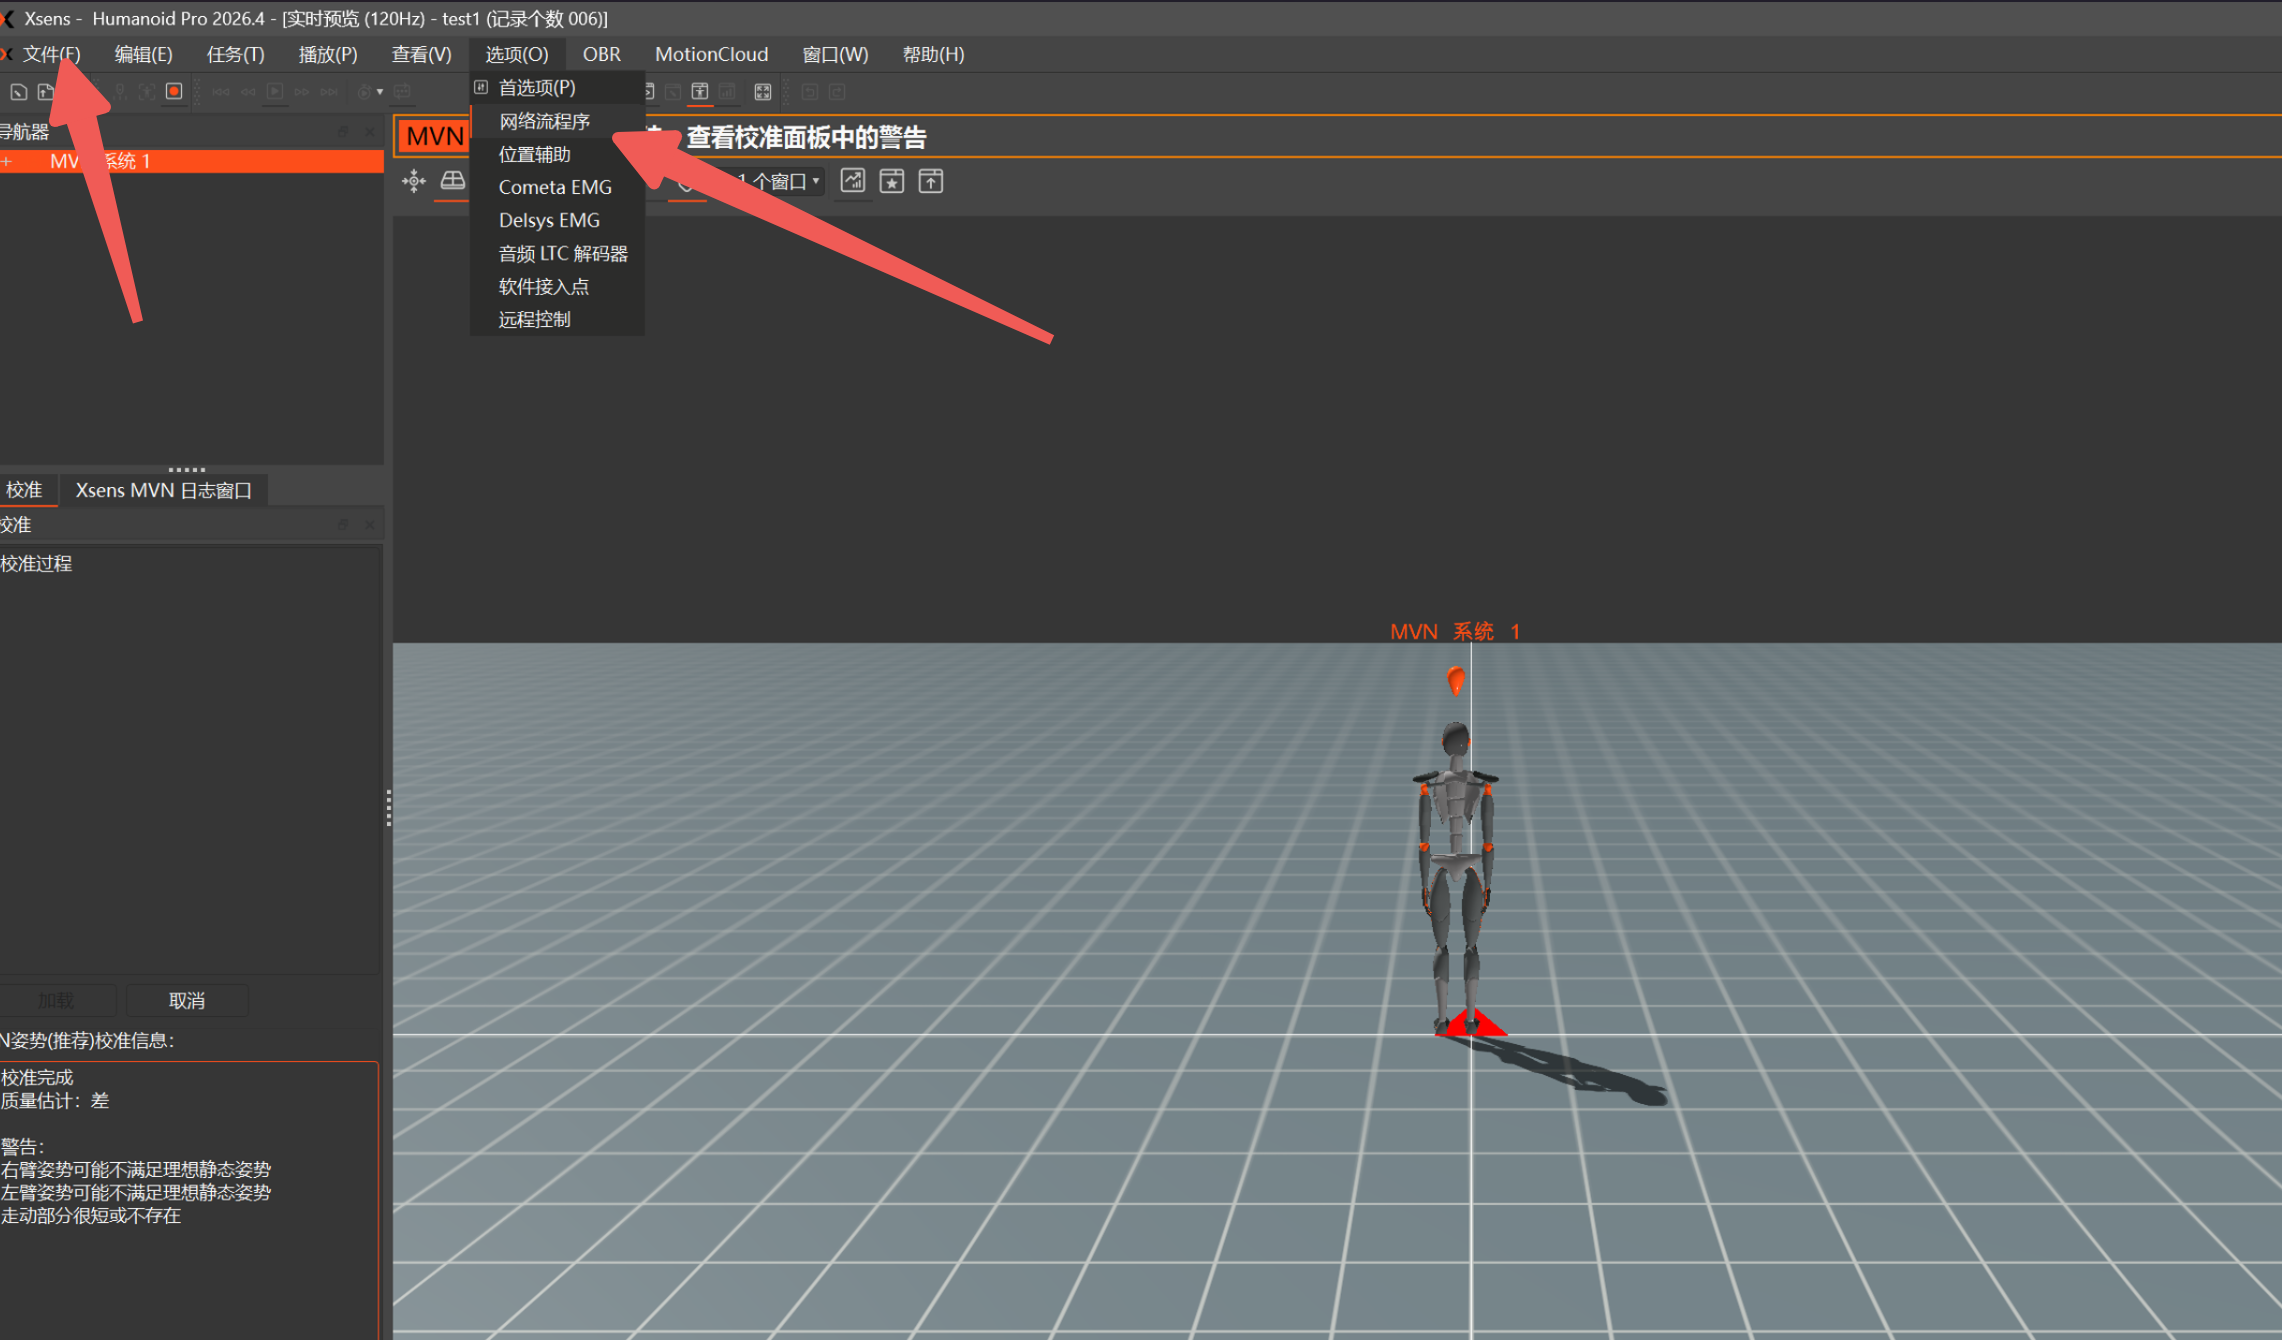
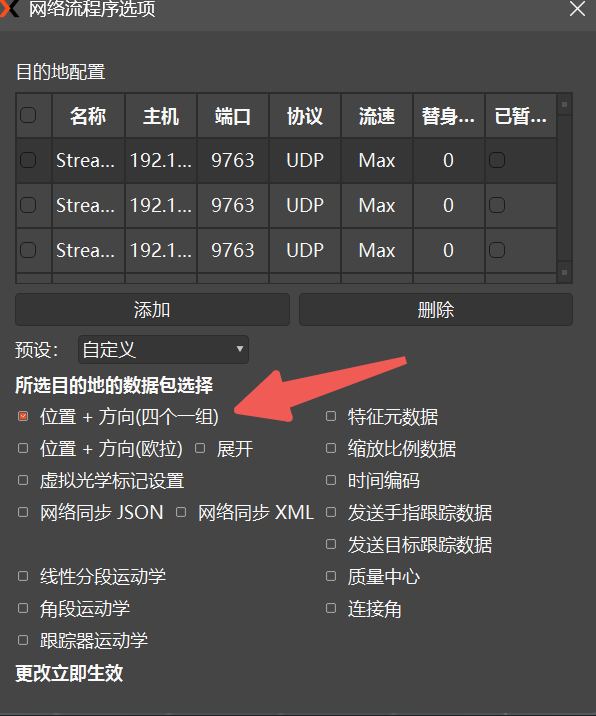
此处是发送 BVH 后进行实时推流,不是已确认的离线 BVH 回放流程。录制与复现的说明见 免训练动作学习。
自组网接线提醒
| 链路 | 主模块 | 子模块(接收端) |
|---|---|---|
| 动捕服 → PC | 接动捕服 | 接 PC |
| PC → 机器人 | 接 PC | 接机器人 |
需要两套模块。标有「机器人」的模块按接收端角色使用:第一段接 PC,第二段接机器人。原手册末段接收端示例存在笔误,上表依据其物料表与接收端原则整理;接线前核对实物角色和交付标识。
模块电源开关在天线旁,使用后关机充电,避免电量不足造成明显延迟与断联。