PICO 遥操作
先完成 环境配置。本页按《Roban HEFT全身遥操部署手册》保留操作主线;录制与重放见 免训练动作学习。
1. 软件与网络
- 安装软件:使用手册指定的 LejuVRTeleopRobot APK。在 PICO「关于本机」多次点击软件版本号,开启开发者模式;电脑安装 adb 工具,通过数据线连接,在头戴内确认授权后安装:
./adb install LejuVRTeleopRobot-0.0.3-56-gd7e1ec92.apk
- 有线连接并持续供电:机器人通过 USB 转网口、网线和 Type-C 拓展坞连接 PICO,接入充电宝;遥操时关闭 PICO Wi-Fi。
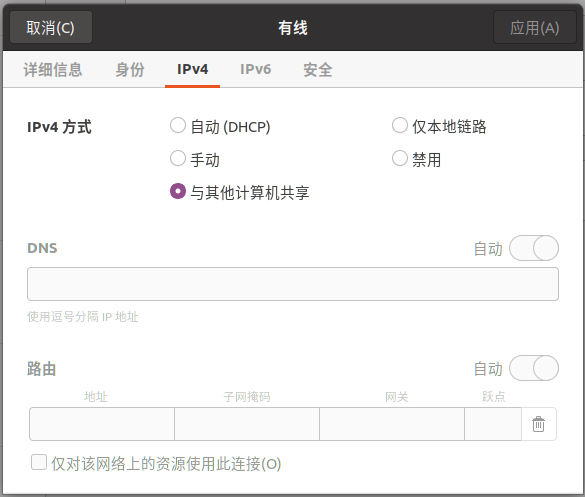
- 共享网络:机器人对应有线网的 IPv4 设为「与其它计算机共享」,应用后重新开关有线网。用
ifconfig确认实际 IP,常见为10.42.0.1;部分 RK3588 设备重启后需重新配置。
2. 两阶段校准
- 体感追踪器:打开 PICO 体感追踪器并立即校准,身体站直、双手置于两侧、双脚并拢。按提示向下看追踪器;虚拟人悬空时校准地面,面朝前方下蹲,用手柄轻触地面。随后自定义安全边界。
- 遥操软件:选择「全身追踪」,再次按提示校准。前方方块人全身变绿表示成功;存在灰色或肢体跟踪异常时重新校准。
校准与活动范围
遥操过程中不得越出安全边界。中途摘下头戴或足部追踪器后必须重新校准。手册允许的例外是:多次正确校准后仅方块人的脚仍灰色,但 PICO 虚拟人已确认落地。
3. 启动与进入遥操
启动权限须先核对
手册 §5.1 的启动命令与 sudo 说明存在冲突,不能据此给出已验证的可复制启动组合。启动脚本为 src/leju_launch/scripts/launch_teleop_real.sh,本体变量为 ROBOT_VERSION=17;请按交付环境确认运行身份及环境变量传递方式后再启动。若出现 GMR glGetError,先核对该问题,不要反复切换控制器尝试。
完成校准并确认启动方式后,依次操作:
- 在软件服务器列表选择机器人的实际 IP,点击「连接」再点击「遥操作」。连接成功应显示绿色方块与 ping 值;红色 error 时先排查网络。
- 按
RT + B做重定向校准:两腿自然分开且竖直,双臂下垂、目视前方,站在脚下蓝色方块中心并与其同向。这与前面的体感追踪器校准站姿不同。 - 北通手柄按
START进入 AMP。 - 确认人在安全边界内、连接和校准完成,身体直立、膝盖略弯、双手下垂,再按
RG + A进入 HEFT 全身遥操。
常用按键与动作提醒
RT/LT 为右/左上扳机,RG/LG 为右/左侧扳机。
| 按键 | 功能 |
|---|---|
RT + B | 上肢重定向校准 |
RG + A / RG + B | 进入 HEFT 遥操 / 返回 AMP |
RT + Y / RT + X | 暂停跟踪并保持姿态 / 恢复跟踪 |
RG/LG,再 RT/LT | 大拇指内扣,再抓握 |
LT + Y / LT + X | 开始录制 / 停止并保存 |
长按右手 o | 移动蓝色方块;随后须重新校准,遥操开始后禁止使用 |
北通 START / BACK + START | 站立进入 AMP / 退出应用 |
动作与恢复跟踪
恢复前机器人与人体姿态差异不能过大;暂停跟踪不是急停。行走采用小步中高频,停止前用原地小步过渡;每次转身不超过 45°,下蹲前侧跨一步,侧行时双脚不要收得过近。
仿真与排查
MuJoCo 仿真入口
仿真仓库与容器镜像
在自己主机(x86)上运行仿真需切换至 OpenLET/LejuLab-Deploy 开源仓库。首次运行启动脚本时会自动提示下载并导入容器镜像,输入 yes 即可。
网络配置与 PICO 校准同真机。手册使用 Docker,在实际仓库根目录进入 docker 后执行:
cd docker
./run.sh
catkin build
export ROBOT_VERSION=17
source devel/setup.zsh
roslaunch leju_launch pico_teleop.launch \
  simulation:=true enable_iceoryx_shm:=false enable_viewer:=true
- 找不到机器人 IP:用
ifconfig核对共享网络;再检查 GMR 环境是否成功启动。 RG + A无法进入遥操:先核对按键映射和RT + B校准。确认旧构建残留时,才在仓库根目录清理build_cmake、build、devel、installed四个构建目录,再按 环境配置 重新编译;清理前确认其中无需保留的文件。